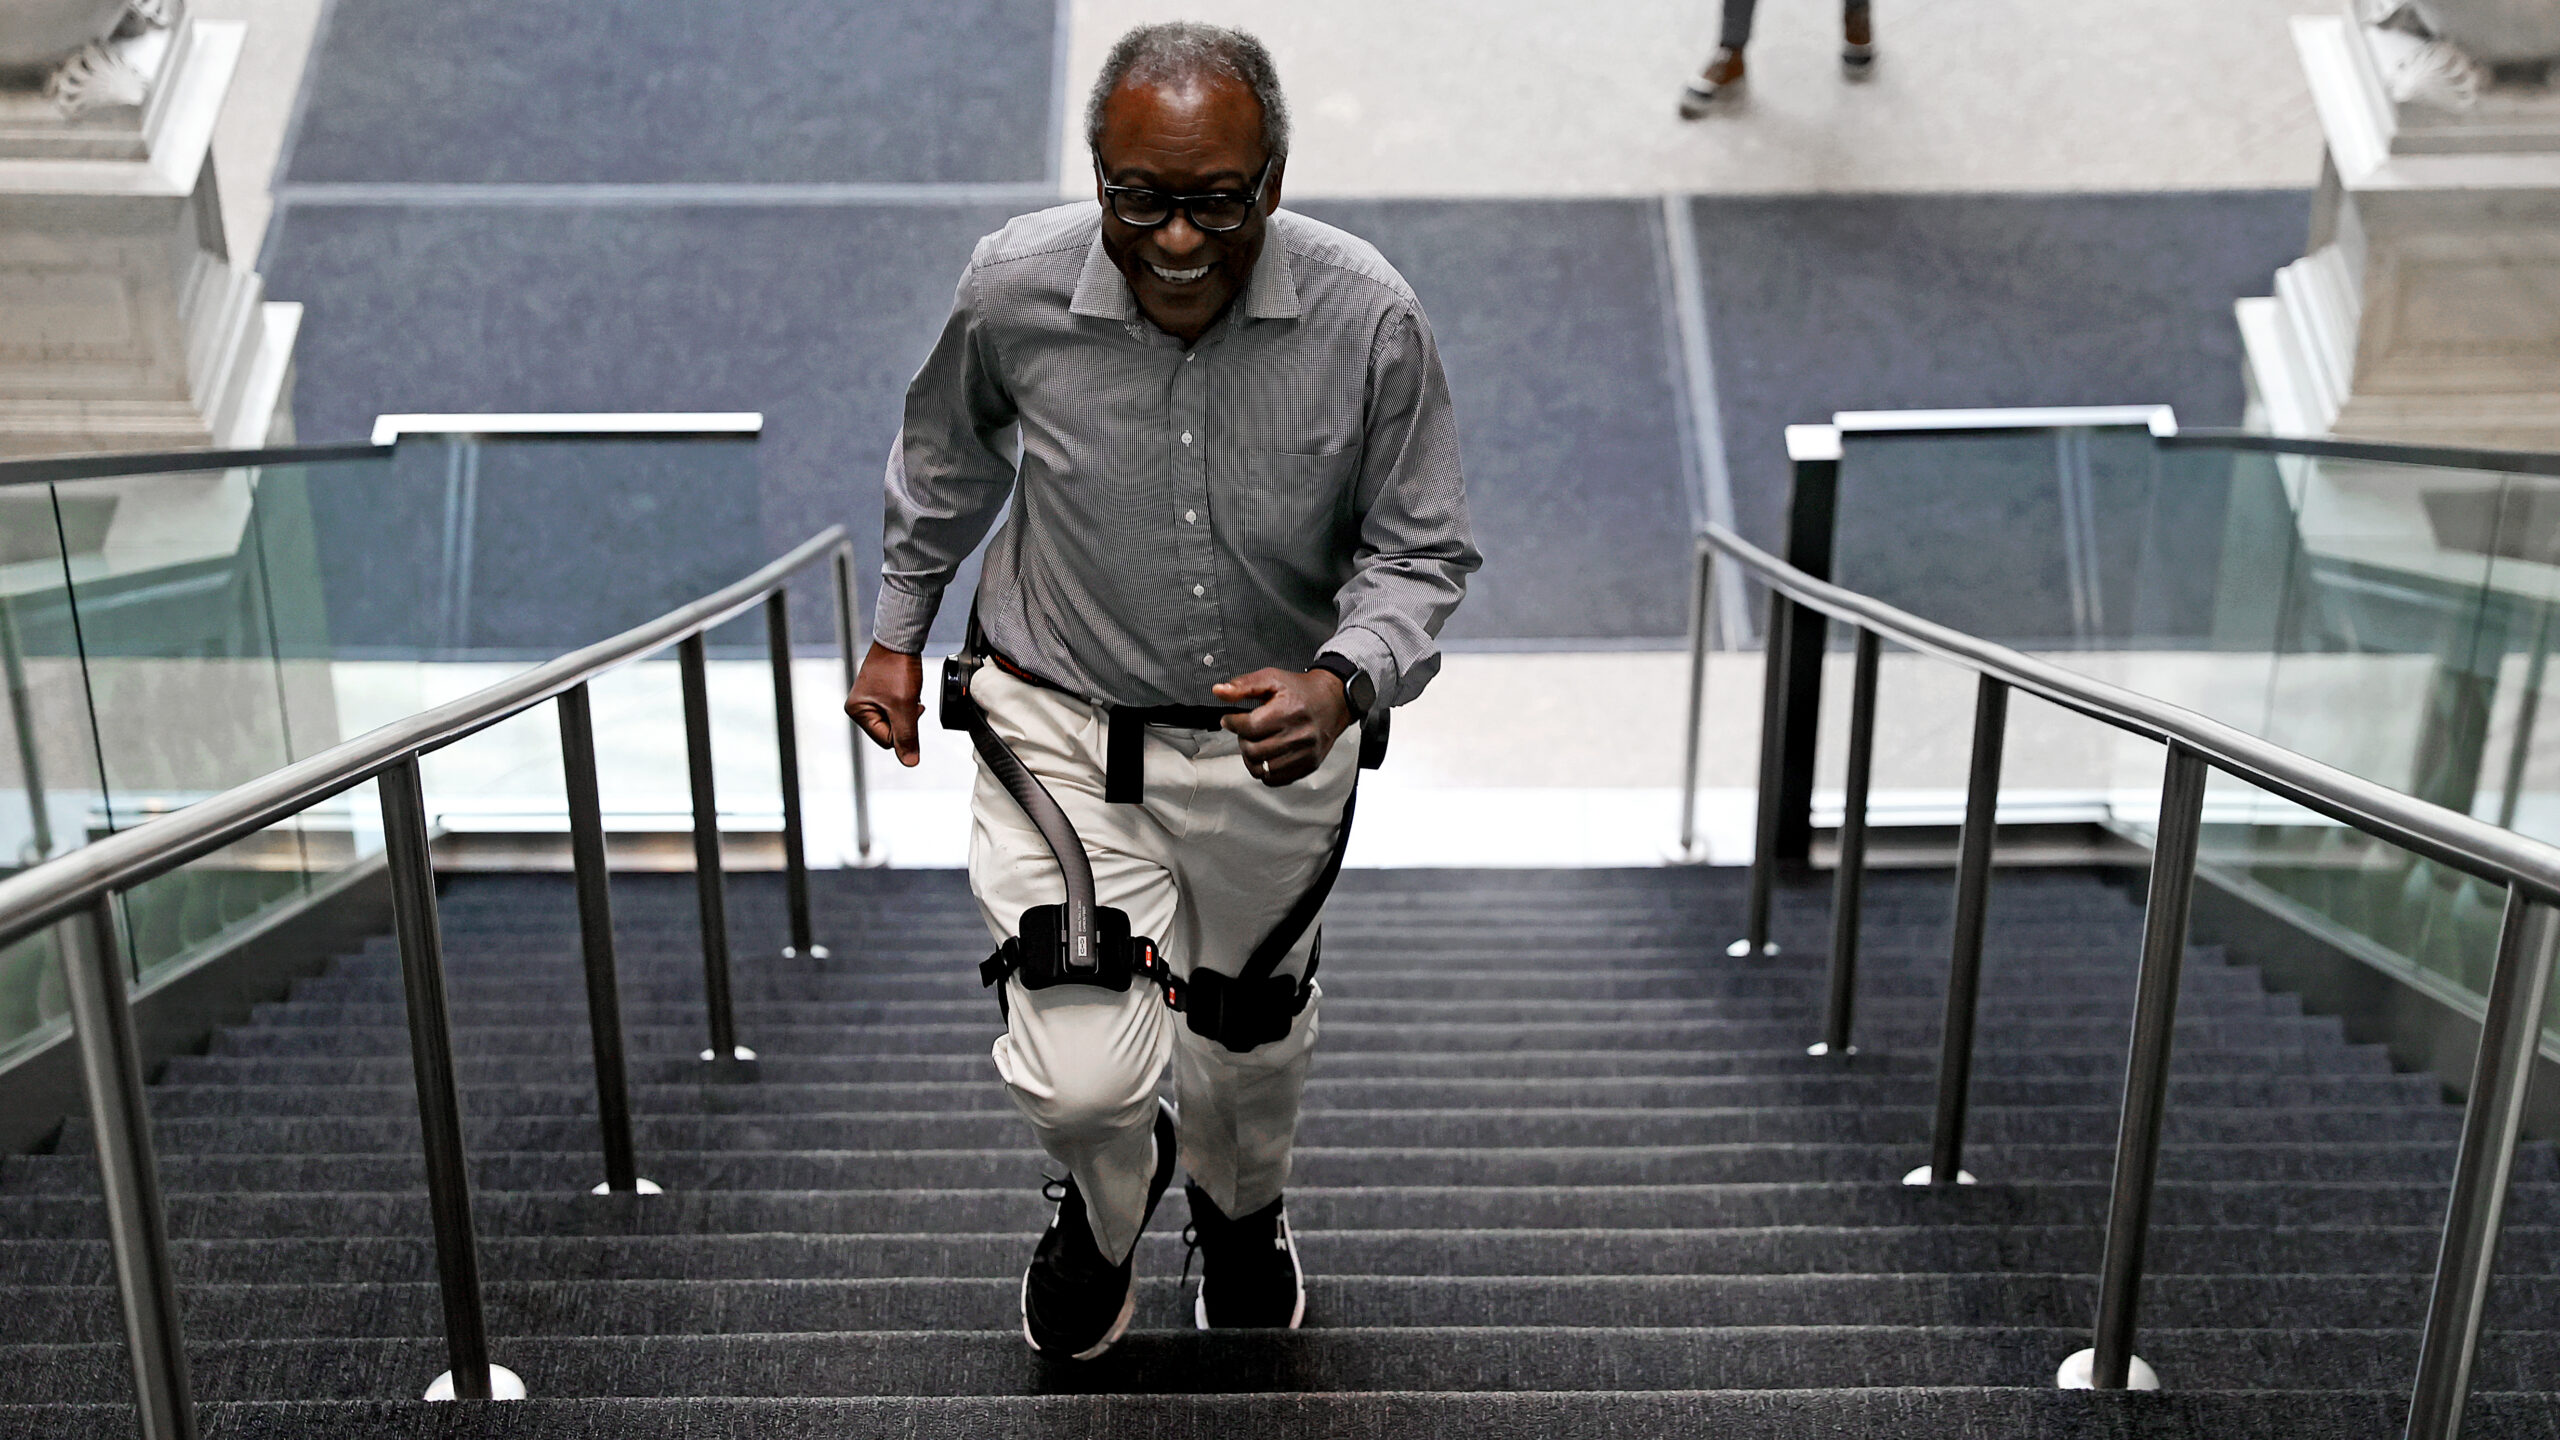
Le unità di controllo sono solitamente preprogrammate per eseguire compiti specifici, sebbene i moderni esoscheletri stiano diventando più flessibili. Alcuni sono dotati di algoritmi che apprendono dal comportamento reale degli utenti per supportare meglio le loro azioni.
Tuttavia, l’aiuto fornito dagli esoscheletri rientra in tre categorie.
Le aggiunte di potenza aumentano la potenza dell’utente. Questo è spesso visto negli esoscheletri assistivi, come quelli utilizzati da IKEA in Ucraina.
Le impostazioni di assistenza in base alle necessità o di resistenza in base alle necessità forniscono supporto al corpo solo quando necessario. Questa impostazione viene spesso utilizzata nei dispositivi di riabilitazione, per aiutare gli utenti ad allenare il proprio corpo a ripristinare le capacità perdute.
Infine c’è il pieno controllo del robot, dove l’esoscheletro assume il pieno controllo della parte del corpo. Questo è spesso il caso degli utenti che hanno perso alcune funzioni dell’auto. Ad esempio, un esoscheletro a corpo basso potrebbe utilizzare un controller robotico a corpo intero per consentire a qualcuno con una lesione al midollo spinale di camminare.
Queste modalità operative possono essere combinate e adattate al compito specifico, alla posizione e alle esigenze dell’utente.
Qual è il prossimo passo?
Attualmente, la maggior parte degli esoscheletri si basa sul feedback dei sensori per spiegare come si comportano; sono completamente meccanici. Ma in futuro gli esoscheletri potrebbero funzionare con i segnali provenienti dai muscoli o dal cervello di chi li indossa. La ricerca lo sta testando, ma rimane una sfida. Il collegamento di questi segnali può richiedere un’interfaccia invasiva e un’ampia calibrazione e adattamento specifici dell’utente.
L’energia è un’altra sfida attuale. Le batterie devono essere collegate agli esoscheletri e ricaricate regolarmente. Ciò introduce vincoli di peso e dimensioni che influiscono sulle prestazioni. Tuttavia, la densità energetica delle batterie sta lentamente migliorando.
Le innovazioni spingono anche i confini di ciò che è possibile. Si stanno sviluppando esoscheletri realizzati in tessuto morbido o materiali simili alla gomma che possono essere attaccati a indumenti, scarpe o dispositivi di protezione.
La ricerca sugli esoscheletri mobili negli anni ’60 e ’70 ha contribuito allo sviluppo dei primi robot umanoidi bipedi. Il cerchio è tornato al punto di partenza. L’interesse per i robot umanoidi sta ora accelerando lo sviluppo di attuatori e batterie. Ciò migliorerà la tecnologia dei robot indossabili del futuro.
Ildar Farkhatdinov, docente senior di ingegneria medica (robotica e meccanica), King’s College di Londra. Questo articolo è ripubblicato da The Conversation sotto una licenza Creative Commons. Leggi il primo articolo.